الوصف
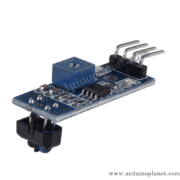
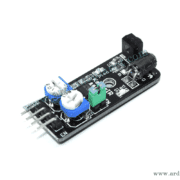
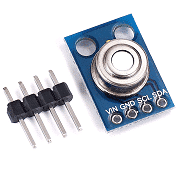
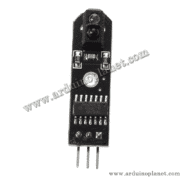
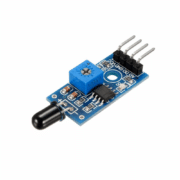
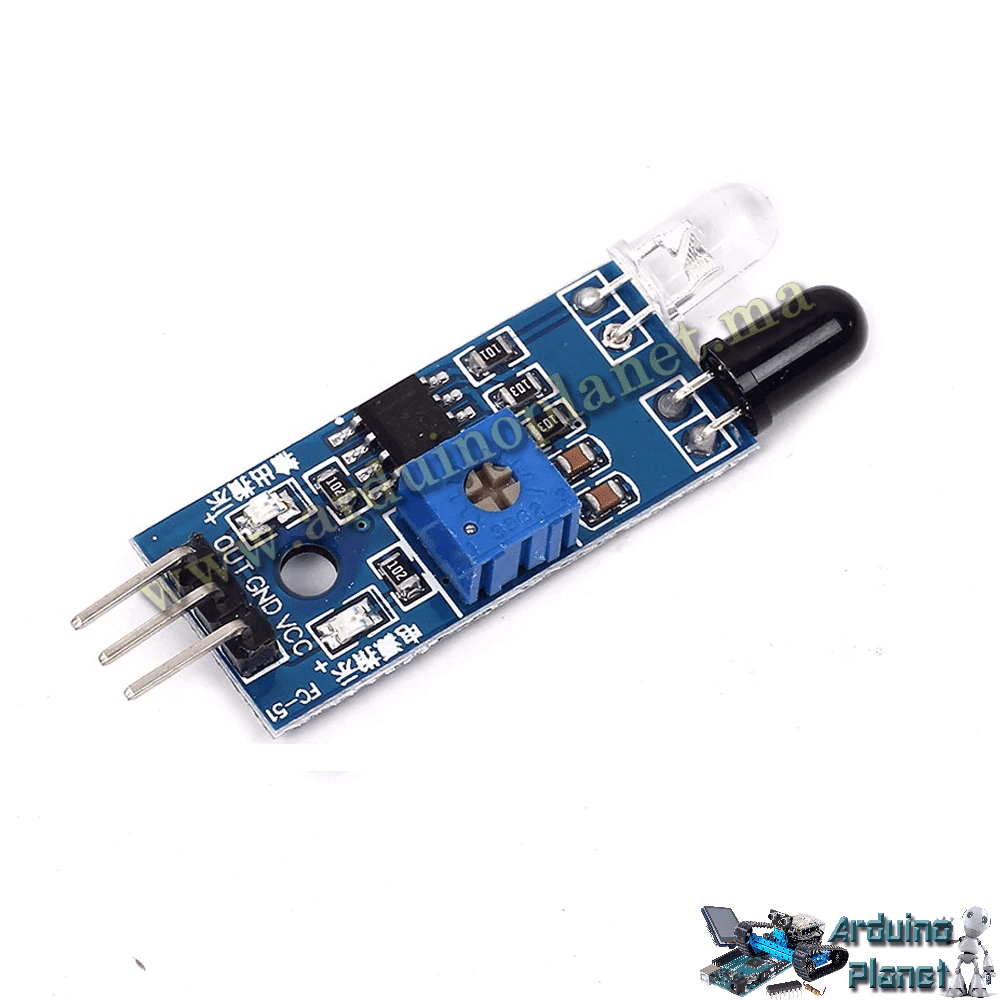
وحدة مستشعر الأشعة تحت الحمراء لكشف العوائق
وحدة استشعار بالأشعة تحت الحمراء لكشف الأجسام القريبة في مشاريع الروبوتات والأتمتة. يتضمن المصدر توصيلات وأمثلة Arduino، لكنه لا يحدد بوضوح مدى كشف موثقًا أو جهد الخرج.
تحقق من علامات اللوحة الفعلية وترتيب الأطراف ومستوى الخرج وضبط المقاومة المتغيرة للوحدة الموردة. تأكد من توافق الخرج مع مدخل المتحكم الدقيق. لا تعتمد عليها كجهاز استشعار معتمد للسلامة.
أمثلة Arduino المنقولة من المصدر الفرنسي
int sensorPin = 2; // Broche connectée à la sortie du capteur
int ledPin = 13;  // Broche connectée à la LED intégrée


void setup() {
  pinMode(sensorPin, INPUT);
  pinMode(ledPin, OUTPUT);
  Serial.begin(9600);
}


void loop() {
  int sensorValue = digitalRead(sensorPin);
  if (sensorValue == LOW) {
    digitalWrite(ledPin, HIGH);
    Serial.println("Obstacle détecté");
  } else {
    digitalWrite(ledPin, LOW);
    Serial.println("Pas d'obstacle");
  }
  delay(1000);
}
#include <Wire.h>
#include <LiquidCrystal_I2C.h>
int sensorPin = 2; // Broche connectée à la sortie du capteur
int ledPin = 13; // Broche connectée à une LED externe
LiquidCrystal_I2C lcd(0x27, 16, 2);
void setup() {
lcd.begin();
lcd.backlight();
pinMode(sensorPin, INPUT);
pinMode(ledPin, OUTPUT);
Serial.begin(9600);
}
void loop() {
int sensorValue = digitalRead(sensorPin);
lcd.setCursor(0, 0);
if (sensorValue == LOW) {
lcd.print("Obstacle detecte");
digitalWrite(ledPin, HIGH);
Serial.println("Obstacle détecté");
} else {
lcd.print("Pas d'obstacle ");
digitalWrite(ledPin, LOW);
Serial.println("Pas d'obstacle");
}
delay(1000);
}نُقلت كتل الشيفرة من المصدر دون تغيير. تحقق من توافق التوصيلات والمكتبات مع وحدة المستشعر هذه قبل رفع البرنامج أو توصيل الدائرة.